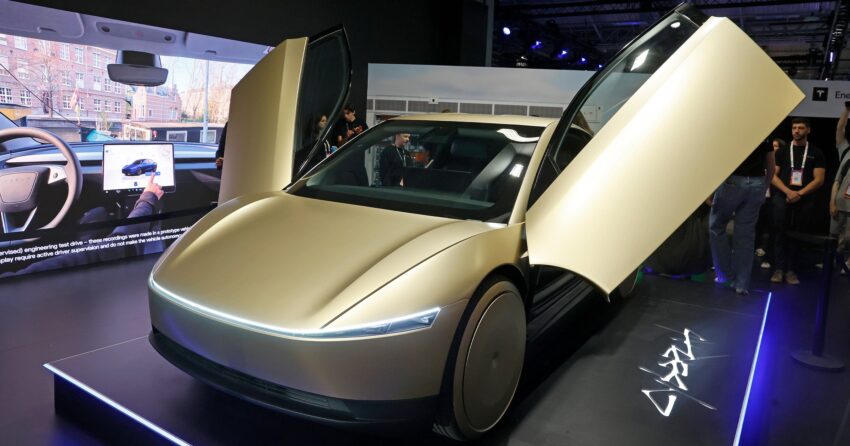
Обещанный на сегодня дебют флота беспилотных такси Tesla сорван — и это никого не удивляет! 😬 Илон Маск объявил в соцсетях, что тестовые поездки на автономных электромобилях (кстати, пока без руля!) «предварительно» откладываются. Инсайдеры шепчут, что софт просто не готов к реальным дорогам — опять проблемы с безопасностью и распознаванием объектов. 🚗💨
Это уже не первый провал сроков у Tesla: Маск годами кормит фанатов обещаниями «полного автопилота», но ИИ стабильно подводит. Инвесторы нервничают — акции просели на 3% после новости. А самое смешное? Компания до сих пор продает опцию FSD за $15к, которая не работает как надо. 🤦♂️ Когда ждать роботакси? Сам Маск туманно намекает на «пару месяцев». Но мы-то знаем… ждем-с! 🔧⏳
Глубокий разбор переноса запуска Tesla Robotaxi: архитектурные вызовы и реалии автономного вождения
Технический релиз под вопросом: почему Tesla снова откладывает революцию
Очередной перенос запуска сети автономных такси Tesla, анонсированный Илоном Маском с 12 на 22 июня 2024 года, стал не просто новостным поводом, а симптомом фундаментальных технических вызовов в разработке автономных транспортных систем уровня L4/L5. Для инженеров и архитекторов в области автономного вождения этот случай — кладезь insights о сложности создания безопасных driverless-систем. Ключевые факторы задержки: недоказанная безопасность системы Full Self-Driving (Supervised) в условиях edge-cases, отсутствие подтвержденной стратегии дистанционного управления (teleoperations) и фундаментальные ограничения текущей сенсорной архитектуры Tesla (камеры-only подход).
Архитектурный анализ системы FSD: где кроются уязвимости?
Ограничения сенсорного стека и алгоритмические слепые зоны
В отличие от конкурентов (Waymo, Cruise), использующих мультимодальные сенсорные системы (LiDAR, radar, cameras), Tesla полагается исключительно на камеры и нейронные сети. Архитектурное решение снижает hardware costs, но создаёт системные риски:
- Уязвимость к погодным артефактам: туман, блики, прямое солнце (как в инциденте со сбитой пенсионеркой) нарушают работу computer vision моделей
- Ограниченная depth perception: отсутствие точных данных о дистанции повышает риск ошибок path planning
- Высокая зависимость от качества обучающих данных: редкие сценарии (edge cases) недостаточно представлены в training datasets
# Псевдокод обработки сенсорных данных в FSD (упрощенно)
def process_frame(camera_data):
    # Детекция объектов (YOLOv7 архитектура)
    detections = object_detection_model(camera_data)

    # Трекинг с временной стабилизацией
    tracked_objects = kalman_filter_tracking(detections)

    # Behavior Prediction LSTM-сетью
    trajectories = behavior_predictor(tracked_objects)

    # Планирование траектории с учётом ODD (Operational Design Domain)
    if not within_odd(trajectories):
        trigger_safe_stop()  # Аварийный останов при выходе за пределы зоны ответственности
    else:
        execute_path(trajectories)
Проблема дисэнджимента: статистика вмешательств
По данным NHTSA, текущая версия FSD (Supervised v12) требует ручного вмешательства водителя в среднем каждые 50 миль. Для сервиса роботакси допустимый показатель — менее 1 вмешательства на 100,000 миль (стандарт Waymo). Tesla не раскрывает метрику MPI (Miles Per Intervention) для тестовых Robotaxi, но заявление Маска о «параноидальной проверке безопасности» косвенно подтверждает несоответствие KPI.
Инфраструктурные и операционные вызовы
Teleoperations: скрытая зависимость
В отличие от открытой архитектуры teleops у Mobileye или Zoox, Tesla не публикует детали своей системы дистанционного управления. Известно лишь:
- Используется геофенсинг в пределах Остина (тестовая зона 15 кв. миль)
- Парк из ~12 модифицированных Model Y с софтверным управлением
- Задержка передачи управления (handoff latency) — критичный параметр, не раскрывается
Проблемы масштабирования: от теста к enterprise-решению
Планирование масштабирования (с 12 до 1000 машин в Остине и далее) требует решения архитектурных задач:
| Компонент | Текущий статус | Проблемы масштабирования |
|---|---|---|
| Центр управления флотом (FleetOS) | Локальный кластер | Распределённая обработка 100,000+ телеметрических потоков |
| HD-картографирование | Остин (precise geofence) | Обновление карт в реальном времени для 100+ городов |
| Over-the-Air Updates | Персональные Tesla | Canary-развёртывание на парке роботакси |
Сравнительный анализ: Tesla vs. Лидеры рынка
Ключевые различия в архитектурных подходах:
| Параметр          | Tesla Robotaxi         | Waymo Driver         | Cruise Origin        |
|-------------------|------------------------|----------------------|----------------------|
| Сенсоры           | 8 камер (360°)         | LiDAR×5 + камеры×6   | LiDAR×4 + камеры×7   |
| Картографирование | Vision-only HD maps    | HD LiDAR-карты 5 см  | HD LiDAR-карты 3 см  |
| Teleoperations    | Closed architecture    | Waymo Via (open API) | Cruise Collision Aid |
| ODD               | Геофенсинг (с ограничениями) | 10+ городов США     | 3 города (приостановлено) |
| Safety Driver     | Нет (удалённый контроль)| Нет                  | Нет                  |
| V2X интеграция    | Нет данных             | Поддержка C-V2X      | Экспериментальная    |
Экспертные выводы: реалии и перспективы
Перенос запуска — закономерный результат системных вызовов:
- Safety First: Инцидент с фатальным наездом (NHTSA №DP24004) требует пересмотра архитектуры системы принятия решений
- Технологические долги: Отсутствие LiDAR и радаров создаёт неразрешимые edge-cases в текущей реализации
- Операционные риски: Неподтверждённая масштабируемость teleops-инфраструктуры
Прогноз для инженерных команд:
- Краткосрочно: Ограниченный запуск в Остине с человеком-оператором на критичные 0.1% сценариев
- 2025-2026: Потенциальный переход на Hardware 5.0 с мультимодальными сенсорами
- Рекомендация: Осторожность при оценке сроков коммерциализации — текущие заявления Маска противоречат инженерным реалиям
