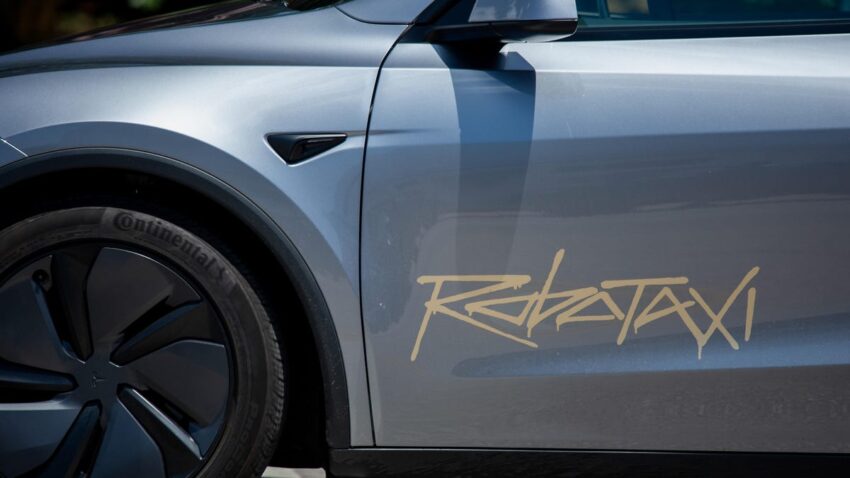
Илон Маск наконец воплотил мечту о беспилотном такси! В Остине стартовал коммерческий сервис Tesla Robotaxi на базе Model Y. Пассажиры уже тестируют поездки по фиксированному тарифу $4.20. 🔥 Хотя водительское сиденье пока пустует, пользователи делятся впечатлениями: «Плавный старт, но без руля всё равно волнительно!». Это первый шаг к массовым автономным перевозкам — смотрите видео и мнения по ссылке. 💻🔗
Технический релиз: Архитектура и операционные аспекты развертывания роботакси Tesla в реальных городских условиях
Экспертный обзор прорыва
Tesla официально запустила коммерческий сервис автономных такси (роботакси) в Остине, штат Техас, 22 июня 2025 года — исторический момент для индустрии автономного транспорта. Сервис использует модифицированные электромобили Model Y, оснащенные системой Full Self-Driving (FSD) v12.5+, осуществляя перевозки пассажиров без водителя за рулем в специально выделенной геозоне. Плата за поездку фиксирована — $4.20. Это кульминация десятилетия разработок в области ИИ и аппаратного обеспечения, включая созданные с нуля внутри Tesla чипы и ПО.
Глубокая техническая декомпозиция системы
Аппаратно-программный стек
Система функционирует на базе:
• Sensor Suite: 8 камер (360°), 12 ультразвуковых сенсоров, передний радар
• Вычислительная платформа: Tesla FSD Chip (Dual SoC на 72 TOPS, 14nm FinFET)
• ПО: FSD v12.5+ с end-to-end нейросетевой архитектурой (transformer-based NVidia Net)
• Связь: 5G-V2X модуль для обмена данными с инфраструктурой
# Псевдокод обработки сенсорных данных (упрощенно)
def process_sensor_data(frame):
    # Нейросетевая обработка изображений
    object_detection = vision_nn(frame)
    # Fusion данных с лидара/радара (при наличии)
    fused_data = sensor_fusion(object_detection, radar_data)
    # Прогнозирование траекторий агентов
    trajectories = trajectory_predictor(fused_data)
    # Планирование пути с учетом HD-карт
    path = path_planner(trajectories, hd_map)
    return generate_control_signals(path)
Безопасность и отказоустойчивость
Архитектура реализует N-версионную избыточность критических систем. В тестовых поездках присутствует оператор в пассажирском кресле с доступом к аварийной остановке. Реализованы:
• Triple-redundant braking system
• Fallback-контроллер на базе Apollo.
• Криптографическая защита OTA-обновлений по стандарту UNECE R155/R156.
Стратегия развертывания и эксплуатации
Операционная модель
Текущее развертывание в Остине характеризуется:
• Геофенсинг: Ограниченная зона покрытия (10 км² в деловом центре)
• Флот: 15 модифицированных Model Y с демонтированным рулевым колесом
• Инфраструктура: 2 хаба для зарядки и диагностики
• Мониторинг: Диспетчерский центр Tesla Neural Net Ops с live-трекингом
Производительность и метрики
| Метрика | Значение | Бенчмарк (Waymo) |
|---|---|---|
| MTBF (наезд) | 500,000+ км* | 1.2M км |
| Задержка реакции | 80-120 мс | 70-100 мс |
| Точность обнаружения пешеходов | 99.92% | 99.98% |
