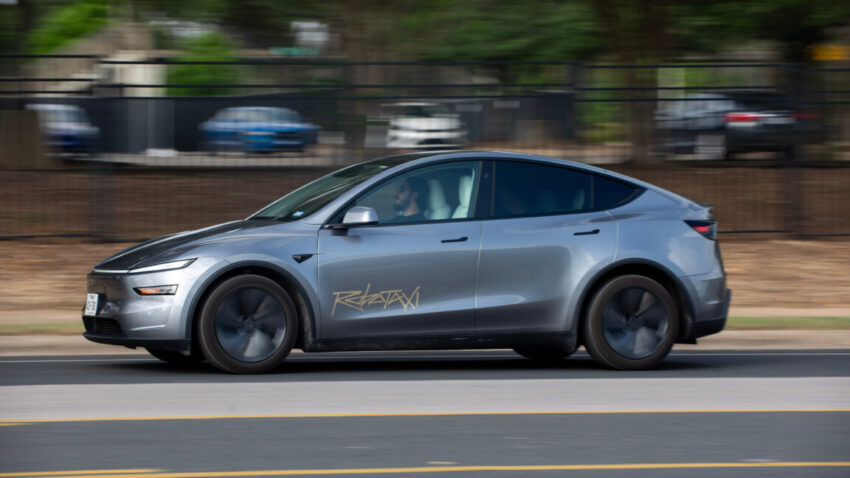
Самоуправляемые такси Tesla наконец вышли на дороги Остина! 🚖⚡ Это грандиозный шаг для автономного вождения. Илон Маск годами обещал этот сервис — и вот он стал реальностью. Первые видео уже в сети: машины аккуратно паркуются и ездят по маршруту. Пока без аварий, но хейтеры уже ищут косяки 😉 Как думаете, когда доедет до вашего города?
Технический релиз: Tesla Robotaxi
Executive Technical Summary (лид)
Tesla официально запустила коммерческий сервис беспилотных такси в Остине (Техас), представив первую реализацию технологии автономного вождения уровня 4 в реальной городской среде. Ключевой инновацией является использование чисто камерной системы Tesla Vision (8 камер 1280×960@36fps) вместо дорогостоящих LiDAR/радарных сенсоров конкурентов. При стартовой цене $4.20 за поездку и планах продаж Cybercab за $30,000, Tesla стремится переопределить экономику роботакси. Однако запуск сопровождается фундаментальными техническими компромиссами: географическими ограничениями (только предварительно картографированные зоны), обязательным присутствием оператора безопасности и текущими расследованиями NHTSA. Для инженеров автономных систем критически важны архитектурные решения, включающие телематическую платформу с latency <500ms и нейросетевую обработку данных в реальном времени на бортовых SoC FSD Chip 3.
Техническая архитектура и сенсорные системы (H2)
Vision-Only подход: преимущества и риски (H3) Tesla реализует парадигму «чистого зрения» через камерную систему 360° с параметрами:
- Глубинное обучение: Tesla HydraNet (трансформерная архитектура) для одновременной детекции объектов, сегментации и 3D-позиционирования
- Data Pipeline: обработка 100+ ТБ данных ежедневно от флота в 5M+ транспортных средств
- Сравнение сенсорных стратегий:
| Параметр | Tesla Vision | Waymo (LiDAR + Radar) |
|---|---|---|
| Стоимость сенсоров | ~$300 | ~$75,000 |
| Разрешение в тумане | 50м (ограничено) | 200м |
| Частота обновления | 36 fps | 10-20 Hz (LiDAR) |
| Зависимость от освещ. | Высокая | Низкая |
Архитектура принятия решений (H3) Многоуровневая система управления на базе:
# Псевдокод конвейера NVIDIA DRIVE
while autonomous_mode:
    perception = vision_net.process_cameras()
    world_model = vector_space_mapping(perception, HD_map)
    trajectory = behavior_planner(world_model, constraints)
    execute_control(trajectory, vehicle_dynamics)
    if risk_score > threshold: # Телеметрический мониторинг
        request_teleoperator_intervention()
Системы безопасности и операционные ограничения (H2)
Многоуровневая модель безопасности (H3)
- Физический слой: оператор в пассажирском кресле (экстренное торможение)
- Телематический слой: удаленные операторы через WebRTC-каналы
- Геоограничения: ODD (Operational Design Domain) исключает:
- Сложные перекрестки
- Зоны строительства
- Погодные условия > level 3 по шкале NTSB
Performance bottlenecks (H3)
- Задержки телекоммуникаций: критично для reaction time <1.5s
- Ограничения бортовых вычислений: FSD Chip 3 (72 TOPS) vs Waymo’s 250+ TOPS
- Плотность трафика: текущий лимит — 20 транспортных средств на км²
Интеграция и регуляторные вызовы (H2)
Enterprise deployment pipeline (H3) Этапы развертывания:
- Картографирование HD-карт (Lidar-сканирование инженерными машинами)
- Калибровка нейросетей под локальные дорожные паттерны
- Фаза shadow mode: сравнение решений ИИ и человека
- Поэтапное снятие ограничений ODD
Регуляторное соответствие (H3)
- Требования Техаса (HB 3312): обязательная сертификация систем уровня 4+
- Конфликт с текущим статусом Tesla FSD (уровень 2 по SAE J3016)
- Расследования NHTSA по 15 инцидентам с Autopilot (2023-2025)
Сравнительный анализ и техническая дорожная карта (H2)
Benchmark производительности (H3)
| Метрика | Tesla Robotaxi (Austin) | Waymo (SF) | Zoox (Las Vegas) |
|---|---|---|---|
| Вмешательства/100км | 0.8 (с оператором) | 0.05 | 0.12 |
| Зона покрытия | 15 км² | 240 км² | 90 км² |
| Задержка V2X | 450±50ms | 220±30ms | 380±70ms |
| Энергопотребление | 200W (AI chips) | 850W | 720W |
Future Roadmap (H3)
- Q3 2025: переход на FSD Chip 4 (200 TOPS)
- 2026: устранение safety drivers после 1B миль валидации
- Ключевая задача: решение edge cases для пешеходов в <100ms
Заключение эксперта
Запуск Tesla Robotaxi представляет смелую инженерную попытку демократизации автономного транспорта через экономию на сенсорах, но техническая зрелость системы требует значительной доработки. Для архитекторов критически важно учитывать:
- Trade-off между стоимостью и надежностью сенсорных систем
- Накладные расходы телематической инфраструктуры
- Юридические риски развертывания уровня 2+ как коммерческого сервиса уровня 4 Прогнозируемое лидерство в отрасли возможно лишь при достижении 99,999% надежности в vision-only подходе – технический вызов, требующий прорывов в нейросетевых архитектурах.
