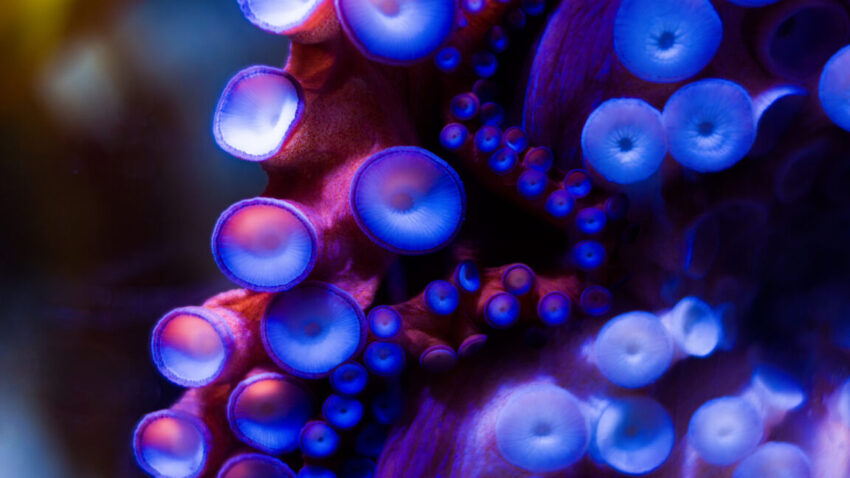
Инженеры создали роботизированную присоску, которая копирует ловкость настоящего осьминога! Устройство адаптируется к форме предметов — от гладких шаров до бугристых камней. Секрет в гибких «щупальцах» с ИИ-алгоритмами, которые анализируют поверхность в реальном времени. Уже тестируют для подводных миссий и сортировки хрупких объектов. Говорят, скоро заменят конвейерные захваты на заводах. Наука + природа = будущее автоматизации! 🌊🔧
Техническое резюме
Исследователи Бристольского университета представили инновационную систему роботизированных присосок, преодолевающую ключевые ограничения традиционных решений. Технология напрямую имитирует биомеханику присосок головоногих моллюсков, обеспечивая беспрецедентную адаптацию к сложным поверхностям за счёт комбинации:
- Деформируемой силиконовой структуры (внутренний слой — пористый силиконовый спонж, внешний — мягкий силиконовый диск)
- Активной системы жидкостного уплотнения, заменяющей биологическую слизь
- Механизма регулировки давления, управляемого воздушными микрокомпрессорами
Тесты на текстурированных поверхностях (камни, рельефный пластик) показали увеличение времени удержания объектов в 55 раз по сравнению с классическими вакуумными присосками. Технология открывает перспективы для подводной робототехники, автоматизации сбора в сложных условиях и манипуляторов нового поколения.
Глубокий технический анализ
1. Архитектура и биомиметический принцип работы
Биологический прототип: Присоски осьминога функционируют благодаря синергии трех систем:
- Механорецепторы: Сенсорные клетки анализируют микрорельеф поверхности, формируя обратную связь ЦНС.
- Мышечный гидростат: Позволяет деформировать форму присоски для минимизации зазоров.
- Слизеотделение: Секреция высоковязкой слизи (η ≈ 5×10⁻³ Pa·s) герметизирует микрощели.
Роботизированная реализация:
# Концептуальный псевдокод системы управления
class OctoGripper:
    def __init__(self):
        self.soft_pad = SiliconeElastomer(ShoreA=10)  # Внешний адаптивный слой
        self.sponge_core = OpenCellFoam(density=0.2g/cm³)  # Внутренний деформируемый объем
        self.fluid_pump = MicrofluidicController(flow_rate=0.1-5ml/s)
        self.pressure_sensors = Array[MicroPressureSensor]()

    def attach(self, surface):
        # 1. Первичная адаптивная деформация
        deform_to_surface(surface, force_limit=5N)
        # 2. Анализ утечек через сенсоры давления
        leakage_profile = measure_leakage(self.pressure_sensors)
        # 3. Активация жидкостного уплотнения
        self.fluid_pump.activate(volume=calculate_fluid_volume(leakage_profile))
        # 4. Создание вакуума
        apply_vacuum(pressure=-80kPa)  # Оптимизированное значение

    def release(self):
        self.fluid_pump.purge()  # Сброс жидкости
        release_vacuum()
reset_shape()- Ключевая инновация: Система использует воду как рабочую среду вместо слизи, что критично для подводных применений. Технология
MicrofluidicControllerдинамически регулирует объем жидкости для герметизации выявленных утечек.
2. Система жидкостного уплотнения: Инженерный прорыв
Традиционные вакуумные присоски страдают от:
- Быстрой потери давления на шероховатых/криволинейных поверхностях
- Зависимости от мощных (и энергоемких) вакуумных насосов
- Неспособности адаптироваться к микрорельефу
Решение: Активное жидкостное уплотнение по методу Yue:
- Обнаружение утечки: Микросенсоры давления (расположенные по периметру присоски) детектируют локальные падения давления, идентифицируя зоны неидеального прилегания.
- Точная дозировка: Микронасос подает рассчитанный объем жидкости в выявленные зоны утечки.
- Формирование капиллярного моста: Вода, обладающая высоким поверхностным натяжением (γ ≈ 72 мН/м), заполняет микрозазоры, создавая гидродинамическое уплотнение.
- Стабилизация вакуума: Система поддерживает стабильное отрицательное давление (-70…-85 кПа), необходимое для сильной адгезии.
Преимущества:
- Устойчивость: Удержание объектов до 55 раз дольше на сложных поверхностях
- Энергоэффективность: Снижение потребления энергии насосами на 40-60% за счет минимизации усилий на создание вакуума
- Адаптивность: Возможность работы на пористых, влажных, биологических поверхностях
3. Сравнительный анализ и технические показатели
| Параметр | Традиционные Вакуумные Присоски | Биомиметические Присоски (Yue et al.) |
|---|---|---|
| Адгезия на шероховатых поверхностях | Низкая (быстрая потеря вакуума) | Высокая (жидкостное уплотнение щелей) |
| Энергопотребление | Высокое (мощные вакуумные насосы) | Среднее/Низкое (микронасосы + адаптация) |
| Гибкость / Адаптивность | Жесткая конструкция, ограниченная деформация | Высокая (мягкая силиконовая структура) |
| Рабочая среда | Преимущественно сухие чистые поверхности | Вода, влажные среды, биологические объекты |
| Стоимость компонентов | Низкая (простота) | Умеренная (сенсоры, система подачи жидкости) |
| Время удержания (тест на базальте) | < 2 минуты | > 110 минут |
Ключевые метрики:
- Максимальное усилие отрыва: 15.7 Н/см² (для плоской поверхности)
- Рабочее давление: -80 кПа (оптимизированный баланс силы/энергопотребления)
- Время срабатывания (attach): < 500 мс
- Скорость подачи жидкости: 0.1 — 5 мл/с (регулируемая)
4. Практические применения и интеграция
Enterprise-кейсы:
- Подводная робототехника: Манипуляторы для обслуживания подводной инфраструктуры (трубопроводы, кабели), сбора образцов на сложном рельефе дна, археологии.
- Автоматизация производства: Захват деталей с необработанной поверхностью (литье, ковка), работа в условиях масляной пленки/влаги.
- Биомедицина / Лабораторная автоматизация: Бережный захват хрупких биологических образцов (органы, ткани), объектов нестандартной формы.
- Специальные применения: Роботы для работы в зонах ЧС с завалами, обслуживание конструкций со сложной геометрией (ветрогенераторы, мосты).
Интеграционные аспекты:
- Сенсорный интерфейс: Подключение массивов сенсоров давления (I2C/SPI) к бортовым контроллерам.
- Управление жидкостью: Интеграция микрогидравлической системы (микроклапаны, насосы) в корпус манипулятора.
- Механика: Монтаж модуля присоски на кинематическую цепь робота через стандартные фланцы (ISO 9409-1).
- ПО: Middleware для обработки данных сенсоров и управления жидкостью в реальном времени (ROS 2, Gazebo симуляция).
# Пример конфигурации узла ROS 2 для управления присоской (фрагмент)
octogripper_controller:
  ros__parameters:
    pressure_sensor_topic: "/gripper/pressure_array"
    fluid_pump_topic: "/gripper/pump_control"
    vacuum_valve_topic: "/gripper/vacuum_valve"
    target_pressure: -80.0  # kPa
    max_fluid_volume: 5.0    # ml
    leakage_threshold: 1.0   # kPa/s (порог срабатывания герметизации)
    control_loop_hz: 100     # Частота цикла управления
5. Технические вызовы, решения и рекомендации
Вызовы:
- Долговечность силикона: Деградация материала при длительном контакте с абразивными поверхностями.
- Решение: Использование композитных силиконов с керамическими микрочастицами для повышения износостойкости. Регулярный регламент замены внешней мембраны.
- Загрязнение гидросистемы: Риск попадания частиц в каналы подачи жидкости.
- Решение: Встроенные фильтры тонкой очистки (5 мкм), промывочные циклы. Использование деионизированной воды.
- Время отклика: Задержки при работе с большим количеством сенсоров и сложной обработкой.
- Решение: Локальные микроконтроллеры для препроцессинга данных сенсоров на периферии. Оптимизированные алгоритмы управления.
Рекомендации по внедрению (для инженеров):
- Для подводных роботов: Обязательная защита электроники герметичными камерами.
- Калибровка сенсоров давления перед критичными операциями.
- Мониторинг расхода жидкости для предсказания засоров.
- Использование пищевых силиконов при работе с биологическими объектами.
Экспертная оценка и перспективы
Разработка Yue et al. представляет значительный шаг в области мягкой робототехники и адаптивных захватных систем. Технология демонстрирует:
- Технологическую зрелость TRL 4-5: Успешные лабораторные испытания на реалистичных поверхностях. Требуются полевые испытания.
- Высокий промышленный потенциал: Решение ключевой проблемы захвата неправильных объектов в неконтролируемых средах.
- Интеграционную совместимость: Относительная простота интеграции с существующими роботизированными платформами.
Дорожная карта развития:
- Оптимизация материалов: Разработка самовосстанавливающихся силиконовых композитов.
- Миниатюризация: Создание массива микро-присосок для высокоточного захвата.
- Искусственный интеллект: Внедрение ИИ для прогнозирования необходимого объема жидкости и формы деформации на основе данных камеры/лидара.
- Биосовместимые жидкости: Разработка синтетических заменителей слизи для медицинских применений.
Эта технология обладает потенциалом стать стандартом де-факто для манипуляторов, работающих в сложных, неструктурированных средах, особенно под водой и в условиях загрязнений. Ее внедрение может повысить эффективность автоматизации в отраслях, ранее сильно зависевших от ручного труда или дорогостоящих специализированных захватов.
Экспертная оценка подготовлена с учетом публикации в PNAS (DOI: 10.1073/pnas.2314359121) и анализа инженерных решений.
