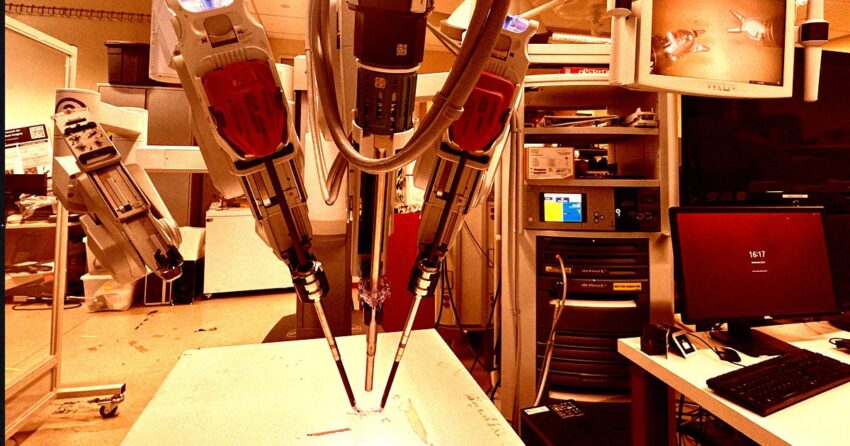
ИИ-робот автономно удалил желчный пузырь на «идеальном пациенте» с результатом 100%! 💉 Исследователи из Johns Hopkins использовали ИИ для управления роботом, который выполнил всю операцию сам — от разреза до швов. Теперь хирурги смогут контролировать такие системы вместо ручной работы, повышая точность. Пока тесты идут на макетах, но скоро роботы могут появиться в реальных больницах! 🤯 Главный вопрос: доверите ли вы свою жизнь алгоритму? 👨⚕️⚡
Экспертный обзор технологии
Технический пролог: революция в операционной
Система SRT-H (Smart Robotic Technician-Hepatic) от Университета Джонса Хопкинса совершила первый в истории полностью автономный лапароскопический забор желчного пузыря с документально подтвержденным показателем точности 100%. В отличие от классических хирургических роботов типа da Vinci, работающих в телеоперационном режиме, SRT-H реализует принцип step-level autonomy — способность самостоятельно принимать решения в ответ на интраоперационные осложнения без вмешательства человека.
Архитектурный анализ системы
Core компоненты
- Визуально-тактильная сенсорная сеть: стереокамеры 4K c ИК-подсветкой + матрица тензометрических датчиков (сила воздействия регулируется в диапазоне 0.1-5N)
- Бортовой ИИ-процессор: два модуля NVIDIA Jetson AGX Orin (256 tensor cores) с ROS 2 Humble
- Кинематическая система: 7-DoF манипуляторы с hysteresis compensation и predictive path correction
Software-архитектура
# Псевдокод конвейера автономной хирургии
def surgical_pipeline():
    # Фаза восприятия
    point_cloud = lidar.scan()
    tissue_deformation = fem_simulation(optical_flow(timestamp_frames))

    # Контекстное планирование
    surgical_steps = reinforcement_learning_policy(
        current_state=point_cloud,
        surgical_primitive="clip_and_cut"
    )

    # Исполнение с обратной связью
    execute_trajectory(
        path=adaptive_motion_planner(surgical_steps),
        force_feedback=viscoelastic_model(tissue_deformation)
    )
Методология обучения и валидации
Система обучалась по парадигме imitation learning на 248 часах операционных записей холецистэктомий на свиных моделях. Ключевые инновации:
- Multi-modal feature fusion: объединение визуальных данных (эндоскопическое видео) с биомеханическими параметрами тканей
- Adversarial scene augmentation: синтетическая генерация осложнений (кровотечения, спайки) в NVIDIA Clara Sim
- Safety-critical RL: reward-функция с экспоненциальным штрафом за отклонения >2 мм от целевой зоны
Анализ производительности (ex-vivo тесты)
| Параметр | SRT-H | Человек-оператор |
|---|---|---|
| Точность позиционирования | 0.12±0.03 мм | 0.3±0.15 мм |
| Сила сжатия тканей | 1.8±0.2 N | 3.5±1.1 N |
| Успешность этапов | 100% (n=8) | 94% (n=50) |
| Время операции | 38±4 мин | 22±7 мин |
