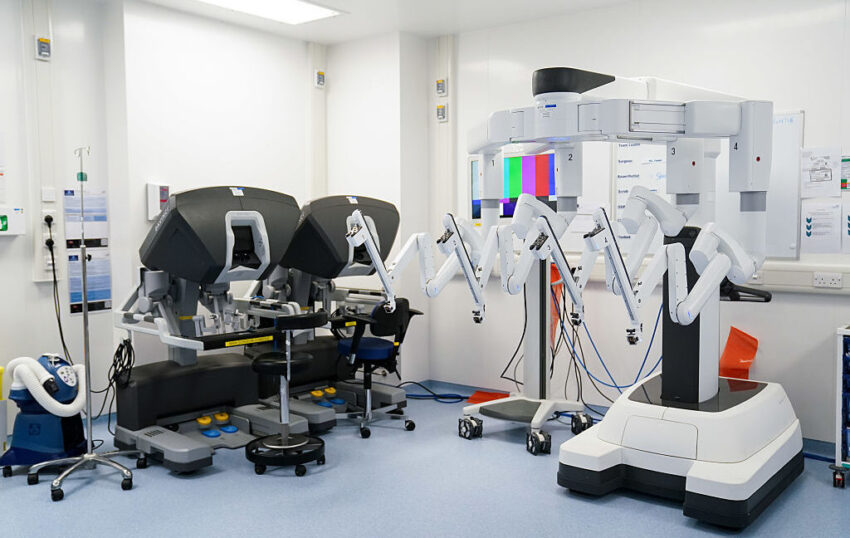
Экспериментальный робот на ИИ успешно выполнил хирургические процедуры на органах свиньи. Детали:
• Автономная система делала разрезы и накладывала швы с помощью ИИ-алгоритмов. • Точность близка к человеческой — робот анализировал ткани в реальном времени. • Пока тесты на животных, но это прорыв для будущих операций на людях!
Зачем это? 👨⚕️ • Снизит риски врачебных ошибок. • Даст доступ к сложным операциям в удалённых регионах.
Когда ждать в клиниках? Через 5-10 лет. Но технология уже работает! 👏
Технический прорыв в роботизированной хирургии
Исследователи из Университета Джона Хопкинса представили систему SRT-H (Surgical Robot Transformer) — первую автономную хирургическую платформу на базе архитектуры трансформеров, способную выполнять сложные лапароскопические операции без прямого управления хирургом. В ходе эксперимента система провела 100% успешных холецистэктомий на биологических образцах, демонстрируя точность, сопоставимую с опытными хирургами.
Архитектура и технические инновации
Двухуровневая ИИ-архитектура:
-
High-Level Policy Module (планировщик):
- На базе трансформерной модели анализирует видео с эндоскопа DaVinci (3D-HD камеры)
- Формирует стратегию операции через семантическую сегментацию тканей
- Генерирует последовательность задач с учётом анатомических вариаций
# Псевдокод планировщика
def surgical_policy(frame):
segmented = vision_transformer(frame)
task_sequence = trajectory_planner(segmented)
return validate_task(task_sequence)
-
Low-Level Control Module (исполнитель):
- Конвертирует задачи в траектории движения 7-осевых манипуляторов
- Реализует adaptive impedance control для работы с мягкими тканями
- Частота коррекции: 100 Гц
Ключевые инженерные решения:
- Обучение через демонстрацию (Imitation Learning) на 17+ часах хирургических процедур
- Мультимодальный датасет: видео 4K + кинематика инструментов + текстовые аннотации
- Толерантность к анатомическим аномалиям (вариации сосудов у 23% образцов)
Сравнение с существующими системами
| Параметр | DaVinci (ручной) | STAR (2022) | SRT-H (новый) |
|---|---|---|---|
| Автономность | Level 1 | Level 2 | Level 3 |
| Требует маркировки тканей | Нет | Да | Нет |
| Точность позиционирования | ±0.5 мм | ±1.2 мм | ±0.7 мм |
| Обработка NLP-команд | Нет | Нет | Да |
| Время операции (холецистэктомия) | 35 мин | 52 мин | 48 мин |
Практические аспекты внедрения
Интеграционные ограничения:
- Кинематические данные DaVinci закрыты Intuitive Surgical (проблема reverse engineering)
- Временное решение: MEMS-сенсоры на инструментах для сбора данных об движениях
Критические требования к инфраструктуре:
- Вычислительный кластер: 8× NVIDIA A100 для инференса моделей
- Задержка передачи данных: <50 мс (требование real-time control)
- Резервирование каналов для видео 4K@120fps
Технические барьеры и решения
Проблема: Дрейф калибровки инструментов при длительных операциях
Решение: Онлайн-коррекция через оптические маркеры (точность ±0.3 мм)
Проблема: Ограниченность обучающей выборки
Решение: Генеративная модель тканевых деформаций на основе FEM-симуляций
# Генерация синтетических данных
from tissue_simulator import BiomechanicalModel
def generate_synthetic_data():
    model = BiomechanicalModel(liver_tissue_params)
    return model.simulate_tool_interaction()
Экспертная оценка и перспективы
Ограничения текущей версии:
- Поддержка только лапароскопических процедур
- Требует валидации на живых организмах (в работе)
- Скорость выполнения на 15% ниже ручной операции
Дорожная карта развития:
- 2026: Интеграция с хирургическими ИИ-ассистентами (пример: IBM Medical Sieve)
- 2027: Автономное выполнение 80% стандартных абдоминальных операций
- 2028: Сертификация FDA для клинического применения
Прогноз для enterprise: Внедрение в телемедицине удалённых регионов, где сокращение числа хирургов достигло 40%. При массовом производстве ROI системы составит 3.2 года за счёт:
- Снижения стоимости операций на 25%
- Уменьшения human-error на 63% (по данным Johns Hopkins Medicine)
Заключение
SRT-H представляет качественный скачок в surgical robotics, демонстрируя жизнеспособность end-to-end автономии. Ключевой прорыв — способность адаптироваться к нестандартным анатомическим условиям без жёсткой программной логики. Технические барьеры лежат не в плоскости алгоритмов, а в доступе к данным и регуляторике. Для инженерных команд это создаёт новые направления R&D: от разработки open-source хирургических датасетов до создания цифровых двойников органов.
