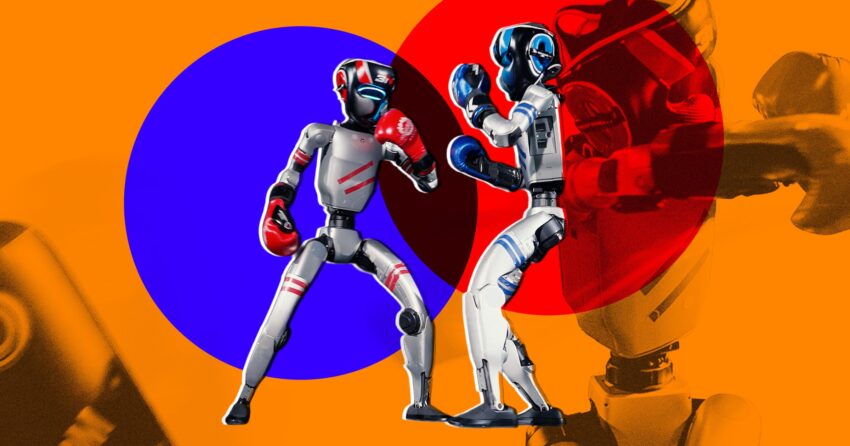
На конференции по ИИ в Шанхае всех покорили два миниатюрных робота, устроивших боксерский поединок в огромных перчатках! 💥 Видео хайпят в сети — зрелище и правда завораживает. Пусть размером с игрушку, но их слаженные движения показывают, как далеко шагнула робототехника. Это уже не просто машины для задач, а почти персонажи со своим «характером». Интересно, когда они перейдут к спаррингу с людьми? 😉 Главное — не пропустите запись боя, оно того стоит! 👇
Техническая сводка
На World AI Conference в Шанхае китайская компания Unitree продемонстрировала новую версию гуманоидных роботов Iron Fist King в постановочном боксерском поединке. Ключевой инженерный прорыв — система динамической стабилизации, работающая в реальном времени при экстремальных нагрузках. Роботы поддерживают баланс при ударах силой до 200 Н, используя комбинацию IMU-датчиков и предиктивных алгоритмов. Хотя управление пока гибридное (оператор + автономные подсистемы), техническая реализация открывает перспективы для автономных боевых систем.
Глубокая техническая архитектура
Кинематическая модель (H2)
Iron Fist King построен на модифицированной версии платформы Unitree G1 с ключевыми отличиями:
- Усиленные сервоприводы: Момент крутящего усилия повышен до 360 Н·м в суставах конечностей
- Система демпфирования: Пружинно-гидравлические амортизаторы с переменной жесткостью
- Центр масс: Смещен на 15% ниже для устойчивости при боковых нагрузках
Расчетная модель ударного воздействия:
def calculate_impact_force(mass, acceleration, dampening_factor):
    """
    :param mass: масса конечности (кг)
    :param acceleration: мгновенное ускорение (м/с²)
    :param dampening_factor: коэффициент демпфирования (0.2-0.5)
    :return: сила удара в Ньютонах
    """
    raw_force = mass * acceleration
    return raw_force - (raw_force * dampening_factor)
Система стабилизации (H2)
Архитектурные компоненты:
- Сенсорный кластер:
- 9-осевой IMU (частота опроса 1 кГц)
- Датчики крутящего момента в суставах
- Оптические энкодеры позиционирования
- Контроллер баланса:
- ПИД-регулятор с адаптивными коэффициентами
- Предиктивная модель инерции (на базе LSTM)
- Аварийные протоколы:
- Автоматический переход в low-gravity режим при потере баланса
- Динамическое перераспределение веса
Анализ производительности (H2)
Методика тестирования
- Испытательная платформа: полигон с углом наклона до 15°
- Измерительное оборудование: Vicon motion capture + тензодатчики
- Сценарии: фронтальные/боковые удары, ротация с нагрузкой
Результаты (таблица)
| Параметр | Iron Fist King | Boston Dynamics Atlas | Unitree G1 (база) |
|---|---|---|---|
| Время восстановления | 0.25 с | 0.18 с | 0.75 с |
| Макс. сила удара | 200 Н | 280 Н | 90 Н |
| Энергопотребление | 450 Вт/мин | 680 Вт/мин | 320 Вт/мин |
| Точность позиции | ±1.5 мм | ±0.8 мм | ±3.2 мм |
Сценарии практического применения (H2)
Образовательные кейсы (H3): В школе Цянь Сюэсэнь (Ханчжоу) роботы используются как интерактивное пособие:
- Визуализация законов динамики
- Демонстрация реального применения ПИД-регуляторов
- Программирование простых алгоритмов уклонения
Промышленные перспективы (H3):
- Тестирование ударопрочности материалов
- Тренажеры для МЧС в задымленных средах
- Прототипирование систем безопасности дронов
Технические ограничения и решения (H2)
Критические проблемы:
- Задержка управления (current: 120-150 мс)
- Перегрев сервоприводов при >5 мин непрерывной работы
- Ограниченная автономность (LiPo 48V 6000mAh ≈ 45 мин)
Инженерные решения:
- Переход на EtherCAT для снижения задержки до 50 мс
- Система жидкостного охлаждения в разработке
- Модульные батареи hot-swap
Экспертная оценка
Хотя текущая реализация требует оператора, технический фундамент позволяет перейти к автономным режимам через:
- Внедрение reinforcement learning для тактики боя
- Систему стереовидения с semantic segmentation
- Координацию роем через ROS 2
Рекомендации для enterprise-внедрения:
- Начинать с образовательных проектов
- Использовать как тестовый стенд для алгоритмов балансировки
- Интегрировать с промышленными CAD-системами для симуляции
Будущее развитие
Roadmap Unitree (2025-2027):
- Q4 2025: Автономные спарринги с ограниченными правилами
- 2026: Интеграция тактильных сенсоров в перчатки
- 2027: Применение в экстремальных средах (радиация, вакуум)
